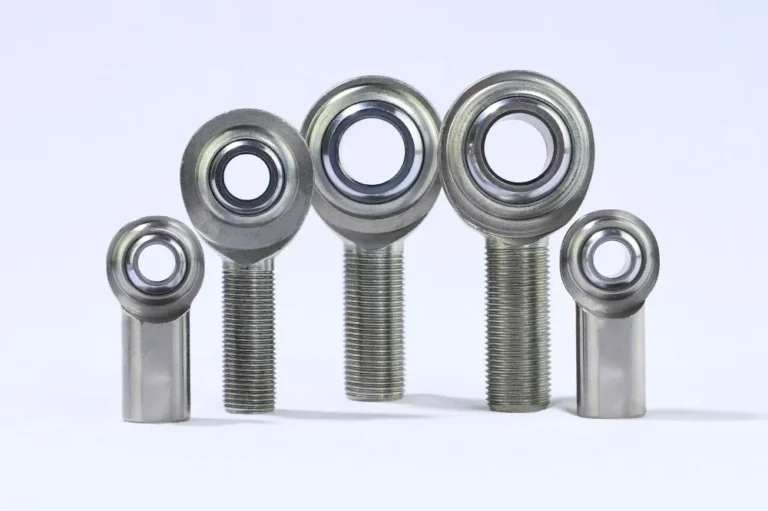
サーボアクチュエータのリンケージは、部品選定のあらゆる弱点を露呈させる条件下で動作します。フレームのたわみ、熱膨張、動荷重、そして静的な機械では問題にならない設置公差が、サーボ駆動システムでは精度誤差になります。リンケージのピボット点にあるロッドエンドはそのすべてを受け止めます。ところがその選定は、仕様書で最後に検討されることが多いのです。
ほとんどの部品リストは、ロッドエンドを工学的判断ではなく金物として扱います。その姿勢は現場性能に現れます。制御チューニングでは修正できない早期摩耗、バックラッシュの増大、位置決め精度の低下です。以下では、サーボ用途でロッドエンドが耐久性を保つかを実際に決める選定要因を解説します。負荷解析から始めますが、そこで終わりではありません。
サーボ環境がより高い水準を求める理由
静的な機械や低サイクルの機構は、部品の限界に近づくことがほとんどないため、汎用ロッドエンドでも済みます。サーボ駆動リンケージは状況が異なります。高サイクル、複合荷重、精度要件の組み合わせにより、あらゆる仕様決定が重要になります。
複合荷重が例外ではなく規則
典型的なサーボアクチュエータリンケージでは、ロッドエンドが純粋なアキシアル荷重やラジアル荷重だけを受けることはまれです。実際には、軸方向スラスト、モーメント荷重、横方向力が組み合わり、アクチュエータのサイクルに伴って大きさも方向も変化します。この複合状態は、単軸の負荷容量が示す値をはるかに超える軸受接触応力をもたらします。
ISO 12240-1は、穴径、本体長、ボール径の間の特定の幾何学的関係に基づき、すべり軸受およびロッドエンドの静的・動的負荷容量を規定します。ただし、複合荷重係数は自動的には考慮されません。サーボ用途では、等価荷重を明示的に計算する価値があります。中程度のアキシアル成分が存在するだけでも、等価動荷重Pは純ラジアル荷重Frより20~40%高くなることがあります。このマージンにより、境界線上の選定が不足仕様に転落しかねません。
高サイクルすべり接触での使用寿命
サーボシステムは、静的な機構や低周波の機構が決して到達しないサイクルを回します。産業用ロボットや包装機のサーボ軸は、連続して毎分60~100サイクルに達し、機械の使用寿命にわたり数百万回の往復サイクルを蓄積します。そしてここでよくある概念的誤りが起こります。ロッドエンドはすべり接触で動作するすべり軸受であり、転がり軸受ではありません。表面下疲労で故障するのではなく、摩耗していくのです。
関連するパラメータはpv値、すなわち接触面圧(p、MPa)とすべり速度(v、m/s)の積です。ほとんどのロッドエンドメーカーはpv限界と摩耗ベースの寿命チャートを公表しています。サーボ用途での正しいアプローチは、メーカーの定格pv限界に対して、すべり距離または時間で予想寿命を計算し、それが目標メンテナンス間隔を上回ることを確認することです。計算で摩耗寿命2,000時間と出たのに機械が24時間連続稼働なら、最初の計画メンテナンスよりずっと早く現場交換がやってきます。
ミスアライメント補償:公差ではなく機能
ロッドエンド内部のすべり軸受は、定格角度範囲内でボールがハウジングに対して傾くことを可能にします。一般的には設計と穴径により±7°~±15°です。サーボ用途では、この補償が静的仕様では捉えられない実質的な工学機能を果たします。
設置ミスアライメントは必ず存在する
理論上、サーボアクチュエータとその接続リンケージは完全に整列しています。実際には、機械加工された取付面には平面度公差があり、穴位置は公差累積を生じ、よく作られたアセンブリでも幾何学的完全性には届きません。ピボット位置で±0.1mmの位置精度で鋼製フレームに取り付けられたサーボアクチュエータは、ロッドエンドに測定可能な角度誤差を生みます。この条件下での剛結合は、アクチュエータシャフトに側圧を、リンケージに応力集中を生じさせ、最終的にはアクチュエータ内部のリニア軸受面の摩耗パターンとして現れます。
ロッドエンドのミスアライメント容量は、システムに反力を生じさせることなくこれを吸収します。ガタではありません。内部軸受が耐えられない側荷重からサーボアクチュエータを守る、意図的なコンプライアンスです。
構造たわみと熱膨張
荷重下では、機械リンケージの構造部材がたわみます。たわみは多くの場合、1mm未満の断片ですが、ロッドエンドのピボットで生じる角度誤差は現実のものです。差動熱膨張も加わります。鋼製アクチュエータハウジングとアルミ構造フレームは異なる割合で膨張します。常温始動から60~80℃の運転温度までサイクルする機械では、この寸法変化が、剛結合において利用可能な軸受クリアランスの相当部分を消費します。
ロッドエンドのミスアライメント補償は、リンケージに荷重スパイクを生じさせることなく、両方の効果を受動的に処理します。特に力制御のサーボ用途では、予期しない荷重過渡がコントローラ性能に影響するため、受動的なミスアライメント吸収にはハードウェア保護を超えた価値があります。
材料とライナーの選定:性能をメンテナンスの現実に合わせる
金属対金属ロッドエンドとPTFEライナー付きの選択は、運転荷重、環境、メンテナンスアクセスの3要素に帰着します。万能の答えはありません。
金属対金属:高負荷容量、潤滑が必要
鋼対鋼の標準ロッドエンド ― 焼入れクロムモリブデン鋼(Cr-Mo)ボディ、浸炭焼入れまたはクロメッキボール ― は、所定の穴径で最高の負荷容量を提供します。金属接触域は、持続荷重下でも変形することなく高い面圧に耐えます。
限界は潤滑依存性です。サーボリンケージの金属対金属ロッドエンドは定期的なグリース補給を必要とします。乾燥状態で運転すると摩耗が著しく加速します。実際のサービス間隔でアクセス可能な設置では管理可能です。アクセス困難な場所 ― 天井クレーンシステム、密閉型ロボット関節、多軸リストアセンブリ ― では、部品を指定する際に過小評価しやすいメンテナンス上の負債になります。
PTFEライナー:メンテナンスフリーだが実際の限界あり
PTFE複合ライナーは軸受軌道面に圧入され、自己潤滑接触面を提供します。典型的なサーボ荷重 ― およそロッドエンドの静的負荷容量の35~40%未満、具体的なライナー幾何による ― では、PTFEライナー付きロッドエンドは外部潤滑なしで実用的な寿命を達成します。ライナーはボール表面に薄膜を転写し、サーボリンケージ特有の往復運動にうまく対応する安定した低摩擦界面を作ります。
トレードオフは負荷容量と温度範囲です。ライナーの圧縮により、同じ穴径の金属対金属品と比べて実効負荷容量が制限されます。そしてここで、温度仕様がしばしば誤って引用されます。接着樹脂と繊維強化を含むPTFE複合ライナーは、標準工業グレードで約120~150℃の実用運転温度限界を持ちます。これは純PTFE基材の劣化点をはるかに下回ります。限界因子はPTFE自体ではなく、ライナーを軌道面に接着する接着剤だからです。熱源近く、溶接ロボット、過酷な熱サイクル環境のサーボ用途では、ライナーの実際の定格温度をメーカーに確認してください。基材データに頼ってはいけません。
標準的な産業環境のほとんどのサーボアクチュエータリンケージでは、PTFEライナー付きロッドエンドが負荷要件を満たし、潤滑スケジュールの問題を解消します。このトレードは通常、取る価値があります。
メンテナンスの現実チェック:現場でのサービスが困難なロッドエンドなら、静的負荷容量の65~70%で運転するPTFEライナー付きの方が、必要な潤滑を受けられない金属対金属品より価値があります。理想的なメンテナンス計画ではなく、実際のメンテナンス慣行に基づいて計画してください。
標準ロッドエンドは構造リンケージ向けに設計されています。荷重を支え、関節運動を提供しますが、軸受アセンブリに内部クリアランスを持たせて製造されます。サーボシステムでは、そのクリアランスは閉ループ制御におけるバックラッシュであり、バックラッシュはいかなるゲインチューニングでも解決できない問題を生みます。
精密グレードとバックラッシュ:サーボ固有の変数
標準対精密
標準グレードのロッドエンド(DIN 648または同等)は内部軸受クリアランスを持ちます。一般的なリンケージ用途ではそれに意味があります。寸法ばらつきに対応し、設置の不精度を吸収し、過大荷重に対する緩衝を提供します。サーボリンケージでは、そのクリアランスの1マイクロメートルごとが位置フィードバックループの不感帯として現れます。コントローラが動作を指令し、アクチュエータが応答しても、機械的な不感帯が遅れのように見える位置誤差を生み、高いループゲインではハンティング振動につながります。
精密グレードのロッドエンドは、より厳しい製造公差と、多くの設計では内部クリアランスを完全に排除する制御予圧によってこれに対処します。予圧は組立時に与えられます。外輪を、ボールが軽度の圧縮状態になる幾何に圧入することで、定格範囲内の角度変位を可能にしながらすべてのガタを除去します。トレードオフは摩擦モーメントの増加とループ剛性のわずかな上昇です。サーボ位置決め用途では、通常これは正味の利点です。剛いループは速く応答し、控えめな摩擦増加はアクチュエータ定格力に比べて小さいのです。
ボディの寸法精度
内部軸受クリアランスを超えて、ロッドエンドボディの寸法精度が重要です。接続ピンやシャフトとの界面である穴は、サーボ用途ではh6公差かそれ以上に厳しくすべきです。ロッドエンドシャンクのねじかみ合いは、相手部品に対して確認すべきです。長いシャンクでの累積ピッチ誤差は軸方向の位置不確かさをもたらし、エンドエフェクタでの繰り返し精度誤差として現れます。
サブミリメートルの位置繰り返し精度を要する用途では、ねじ振れ、穴の同心度など、寸法連鎖全体を入荷検査で確認することが精密工作機械製造の標準慣行です。大量生産では、サプライヤーでの統計的工程管理によって処理されます。小ロットの精密機械製造では、個別検証が一般的です。
実際のサーボシステムでロッドエンドが使われる場所
産業用サーボシステムは幅広い構成をカバーします。ロッドエンドは、各用途の運動学的要件に応じて異なる形で現れます。
ロボット関節リンケージ
シリアルアーム型産業用ロボットでは、アクチュエータ出力が角度位置の範囲にわたって駆動リンクに接続される、リストおよび肘のリンケージにロッドエンドがよく使われます。高サイクルレート、多軸荷重経路、厳しい精度要件は、予圧軸受を持つ精密グレードのPTFEライナー付きロッドエンドへと向かわせます。一部のロボットメーカーは、ロッドエンドの幾何に従いながら標準カタログ品より厳しい公差を持つ独自の精密関節を指定しています。本質的には、標準部品のカスタム認定版です。
CNC工作機械の機構
CNC工作機械では、クーラント供給機構、工具交換アクチュエータ、サーボ駆動の治具クランプシステムにロッドエンドが現れます。サーボ駆動の運動がピボット接続を必要とするあらゆる場所です。荷重要件は高くなる傾向があり、サイクルレートはロボット用途より中程度です。ここでは金属対金属ロッドエンドが一般的で、スピンドル稼働時間間隔に紐付けた計画メンテナンスが行われます。
リニアアクチュエータ出力接続
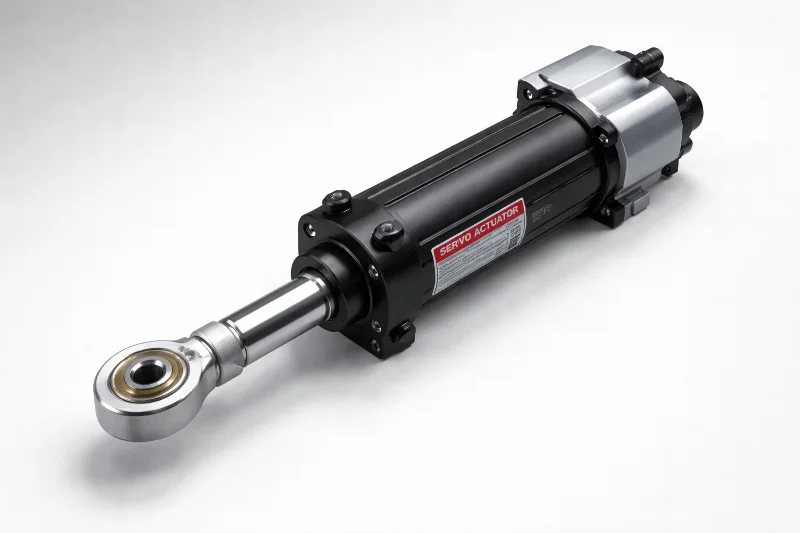
電動サーボリニアアクチュエータ ― 精密産業位置決めの主力 ― は、アクチュエータ出力に直接ロッドエンドを使用することがよくあります。ロッドエンドは、アクチュエータのリニア軸と駆動機構の間で、構造接続とミスアライメント吸収の両方を担います。アクチュエータメーカーは通常、アクチュエータの定格力に設計安全率を加えて、推奨ロッドエンドサイズを指定します。コスト削減や外形縮小のためにその仕様を下回ることは、早期の現場故障を生む最も確実な方法のひとつです。
下記のロッドエンドおよびすべり軸受の技術文書 では、ラジアル荷重とアキシアル荷重が組み合わさった状態での等価動荷重は P = XFr + YFa に従い、XとYは幾何固有の負荷係数です。簡略化された適用表に頼るのではなく、この計算を明示的に行うことが、適切なサーボ用途のサイズ決めの大半の出発点です。閉ループ位置決めシステムにおけるサーボ部品選定のより広い枠組みについては、Association for Advancing Automation (A3) が、サーボシステム性能の文脈でアクチュエータリンケージ設計を扱う技術資料を公開しています。
実践的な選定フレームワーク
5つのステップ。どれも省略できません。
第一に、実際の等価荷重を計算します。メーカーの複合荷重式(P = XFr + YFa)を使用します。アクチュエータのピーク力だけでは正しい入力ではありません。複合荷重は、どの単一成分が示す値よりも一貫して高い等価荷重を生みます。
第二に、寿命計算を行います。ロッドエンドの動的負荷容量と定格pv限界を使用して、すべり距離または時間で摩耗寿命を見積もります。目標メンテナンス間隔を満たすことを確認します。連続稼働の産業機械のサーボ用途では、20,000時間が合理的な作業目標です。
第三に、メンテナンスの現実に基づいてライナー種別を選びます。計画されたメンテナンススケジュールではなく、実際の現場アクセスです。アクセス困難な場所にはPTFEライナー。潤滑が本当に計画通り行われる場所には金属対金属。
第四に、制御ループが必要とする場所では精密グレードを指定します。位置誤差予算にバックラッシュが現れるなら、標準クリアランスのロッドエンドでは解決しません。精密グレードまたは予圧設計が答えです。コスト増は現実ですが、ハンティング関連問題の現場サービス費用に比べれば控えめです。
第五に、寸法連鎖全体を検証します。穴公差、ねじ精度、ボディ振れ。高精度用途では、指定し、入荷検査で検証します。
SYZ Machineは産業用サーボおよびオートメーション用途向け精密ロッドエンドを製造しています。M6からM48の穴径でPTFEライナー付きと金属対金属のバリエーションを提供します。ステンレスボディ、延長ねじ長、ゼロバックラッシュ用途向け予圧設計を含むカスタム構成が、特定のサーボアクチュエータ統合要件に対応して利用可能です。
ロッドエンドはサーボシステムで最も複雑な部品ではありません。しかし、アクチュエータの精密に制御された出力と、それが接続されるすべてとの間の機械インターフェースです。このインターフェースを正しくすることは、特別なエンジニアリングを必要としません。負荷解析、寿命計算、精度要件を、どのステップも省略可能として扱わずにやり遂げることを必要とします。この分野の現場問題の大半は、まさにそこに遡ります。