ヒューマノイドロボット用部品の調達では注目がAIに向きがちですが、機械的な現実はロッドエンド(ハイムジョイントとも呼ばれます)に大きく依存しています。これらの重要な機械的リンケージは、リニアアクチュエータフレームに接続し、流暢で人間のような動きを可能にします。しかし、標準的な産業用部品では対応できません。エンジニアや購買担当者にとって、市場は現代ロボティクスの厳しい要求を満たす一つの特定のソリューションに収束しています。それがライナータイプのセルフラブリケーティング(自己潤滑)ロッドエンドです。
なぜ従来のジョイントはヒューマノイドに適さないのか
重機業界のご経験があれば、グリースニップル付きの標準的な鋼対鋼ロッドエンド軸受をご存じでしょう。油圧ショベルやつり橋には優れた選択肢です。しかしヒューマノイドロボットでは?それらはむしろリスクとなります。
- 第一に、メンテナンスの問題があります。毎週50箇所のジョイントを技術者が手動でグリースアップする必要がある自律ロボットのフリートは運用できません。物流上の悪夢です。
- 第二に、清浄性が極めて重要です。無菌の医療ラボでも埃っぽい倉庫でも、グリースは汚染物質を引き付け、漏れのリスクがあります。
このような「取り付けて放置できる」部品への需要により、業界は流体潤滑からドライ潤滑技術へと移行しました。
ライナータイプのセルフラブリケーティングロッドエンドはロボット動作の要
では、答えは何でしょうか。トップクラスのロボット用アクチュエータの仕様を分析すると、業界は圧倒的に ライナータイプ。仕様書では、PTFEライナー付きロッドエンドやコンポジットライナー軸受として記載されていることがあります。
動作原理
A 球面滑り軸受 は、球面凸状の外表面(ボール)を持つ内輪と、球面凹状の内表面(ハウジング)を持つ外輪で構成されます。ライナータイプでは、専用の織物または複合材料、通常は ポリテトラフルオロエチレン(PTFE) (補強繊維で織り込まれたもの)がハウジングの内面に恒久的に接着されます。ボールはこのライナーの上を滑ります。
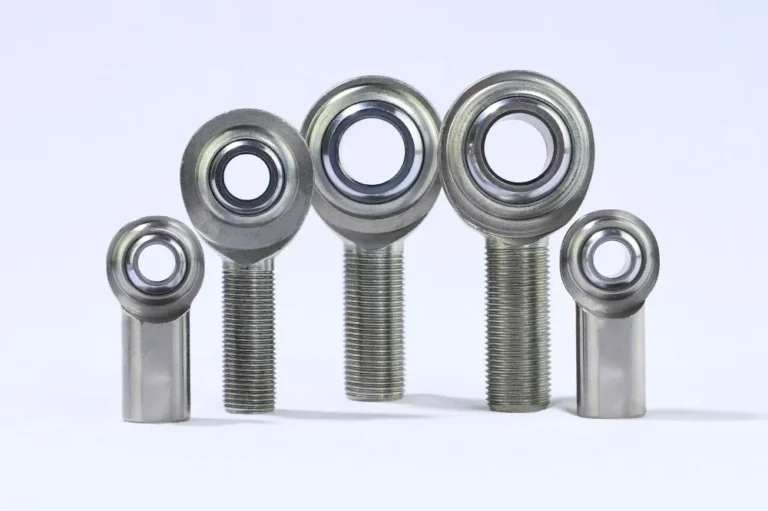
下の画像は、一般的なPTFEライナー付きセルフラブリケーティング球面滑り軸受とロッドエンドです:
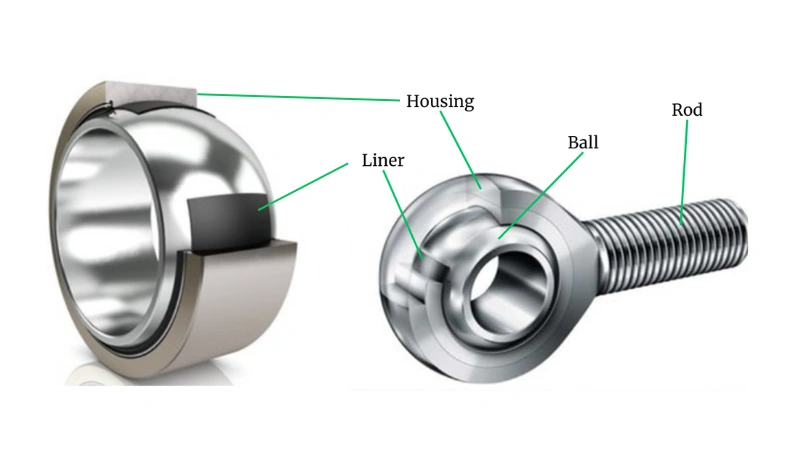
これは単なるプラスチック片ではなく、トライボロジーシステムです。ジョイントが動くと、ライナーは微小な「固体転写フィルム」をボールに転写します。これにより、驚くほど滑らかで自己修復する界面が生まれ、初期なじみ期間を過ぎると実際にさらに滑らかになります。
なぜライナータイプが「唯一」の選択なのか
他の「メンテナンスフリー」オプションを提案するサプライヤーもあるかもしれませんが、ライナータイプが事実上唯一の ヒューマノイドロボット用ロッドエンドロッドエンドである理由です。
1. 重要な「ゼロバックラッシュ」要件
ヒューマノイドロボットは文字通りバランス芸です。直立を保つために、IMUやセンサーからの複雑なフィードバックループに依存しています。
標準的な金属対金属ジョイントを使用すると、オイルのためにボールとレースの間に本質的な隙間(クリアランス)が存在します。ロボティクスではこれを「スロップ」やバックラッシュと呼びます。股関節ジョイントの1ミリ未満の遊びでも、頭部では数センチの揺れに変わります。これは制御アルゴリズムを混乱させ、ロボットを転倒させます。
ライナータイプのロッドエンドは通常、「プリロード(予圧)」付きで製造されます。組み立て時にライナーがボールの周りでわずかに圧縮され、内部クリアランスがなくなります。これにより真のゼロバックラッシュのロッドエンドが実現し、アクチュエータの動きのすべてのミクロンが四肢の動きに直接反映されます。
2. 高頻度振動の克服
ここで多くのエンジニアがつまずきます。ロボットは歩くだけでなく「ディザー(微振動)」します。バランスを維持するため、サーボモータは毎秒何千もの微細で高速な調整を行います。
このような条件(小角度・高頻度)では、標準的な軸受はフレッティング腐食に悩まされます。潤滑剤が押し出され、金属が振動によって粉々になります。
PTFEライナーはダンパーとして機能します。これらの微小振動を吸収し、焼き付きのリスクなく高頻度の振動に耐えます。ヒューマノイドに期待される「有機的」な動きに不可欠な、一貫した滑らかな感触を提供します。
3. 一貫したトルクと「スティクション」
「スティクション」(静摩擦)とは、停止状態からジョイントを動かし始めるのに必要な力です。スティクションが高いと、ぎこちないロボット的な動きになります。
PTFEの低摩擦係数(固体材料の中で最も低い部類)により、ライナータイプの球面軸受は静止から動的動作へ驚くほど滑らかに移行します。これにより精密な力制御が可能になり、ロボットが卵のような壊れやすい物体をつかむ場合や、人間と握手する場合に極めて重要です。
重量と材料
ライナータイプが最適であることに同意したうえで、これらのモーションコントロール部品を調達する際にどのような具体的な属性を確認すべきでしょうか。
軽量アルミへの移行
産業の世界では鋼が王様です。しかしロボティクスでは、重力が敵です。ロボットの脚の1グラムの重量が慣性モーメントを増大させ、より大きなモータを必要とし、バッテリーをより速く消耗させます。
そのため、軽量アルミ製ロッドエンドへの大規模な移行が進んでいます。
- ボディ: 高強度7075-T6アルミ合金。一部の鋼材に匹敵する強度を、はるかに軽い重量で実現します。
- レース: 多くの場合、ライナーはアルミハウジングに直接接着されるか、支持用に薄いステンレスインサートが使用されます。
- ボール: 通常は440Cステンレス鋼またはベアリング鋼(硬クロームメッキ)で、ライナーが滑るための硬く滑らかな表面を確保します。
高いミスアラインメント能力
人間の関節は直線的にはほとんど動きません。肩や股関節は回転と傾きを同時に行う必要があります。標準的な産業用ロッドエンドは傾斜角が制限されていることが多いです。
ロボティクスでは、高ミスアラインメントのロッドエンドを明示的に指定すべきです。これらは専用のネックとハウジング形状を持ち、ハウジングがスタッドに衝突することなくボールを大きく傾ける(場合により20~30度)ことを可能にします。これによりロボットの自由度(DoF)が最大化され、複雑な動作中の壊滅的なロックを防ぎます。
なぜ他の「セルフラブリケーティング」タイプは不十分なのか
網羅性のため、避けるべきものを把握できるよう代替品を簡潔に見てみましょう。
- 焼結ブロンズ(含油): これらは安価で家電製品に一般的です。しかし、金属の細孔に蓄えられたオイルに依存しています。ロボットの手足の熱と速度により、オイルは滲み出たり乾いたりします。乾くと瞬時に機能しなくなります。B2B商用ロボットに求められる長寿命が単純に不足しています。
- コーティングタイプ(DLC/MoS2): 「ダイヤモンドライクカーボン」コーティングがハイテクとして売り込まれるのを見かけるかもしれません。航空宇宙エンジン部品には優れていますが、ロッドエンドの用途ではコーティングは極めて薄いものです。薄い層が摩耗すると金属同士の接触となり、急速に故障します。対照的にPTFEライナーは深みと体積があり、性能を維持しながら数百万サイクルにわたって徐々に摩耗できます。
まとめ
ロボティクス業界は急速に動いていますが、関節運動の物理法則 変わりません。カタログには多くのジョイントタイプがありますが、この特定の用途については議論は事実上終わっています。
メンテナンスゼロ、バックラッシュゼロ、軽量性能という唯一の組み合わせを持つ、ライナータイプのセルフラブリケーティングロッドエンド が最適なソリューションです。
次世代の倉庫用ヒューマノイドでも研究用二足歩行ロボットでも、モーションコントロールシステムの成功はこれらの接続部の品質にかかっています。高品質でPTFEライナー付きのアルミ製ロッドエンドを選ぶことで、ロボットは単に動くだけでなく、真に高性能を発揮します。