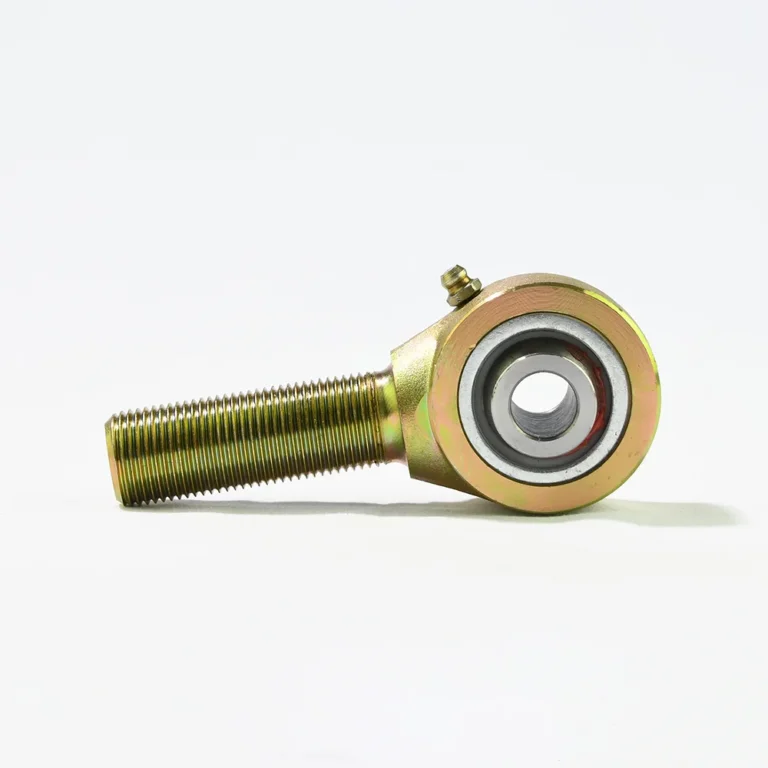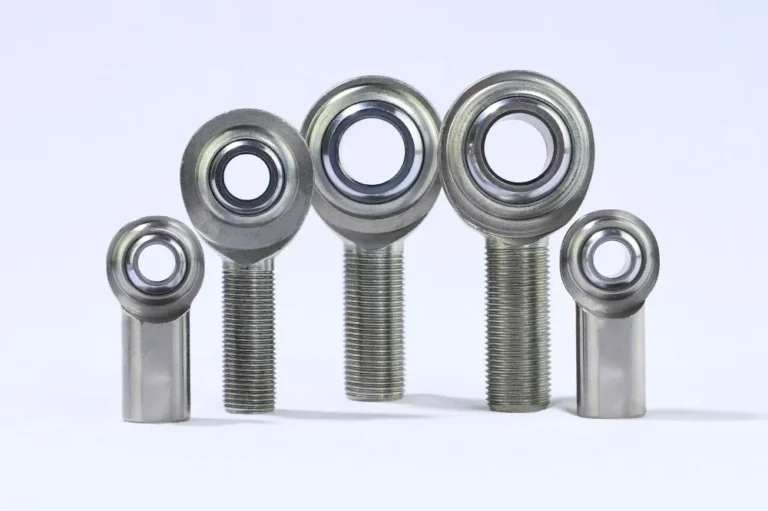
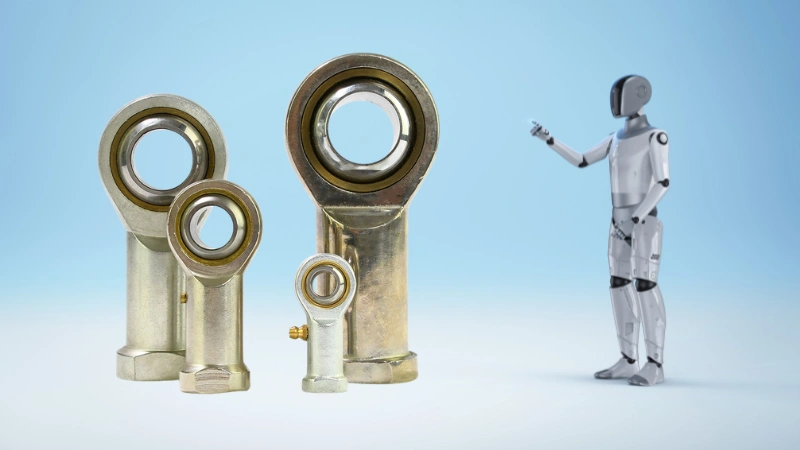
急速に進化するヒューマノイドロボティクスの分野では、人工知能(AI)や機械学習アルゴリズムに注目が集まりがちです。しかし、これらのロボットが人間の動きを模倣できるようにする機械部品も同様に重要であり、その代表的なものがロッドエンド(ハイムジョイントとも呼ばれます)です。これらの部品はヒューマノイドロボットの関節運動の鍵を握り、様々な関節で滑らかで人間らしい動きを可能にします。ロボット関節のさまざまな構成の中でも、回転+リンク構成はロッドエンドの最も一般的な応用例です。
回転+リンク構成とは?
以下は、ヒューマノイドロボットのさまざまな足の機構を示す図です。
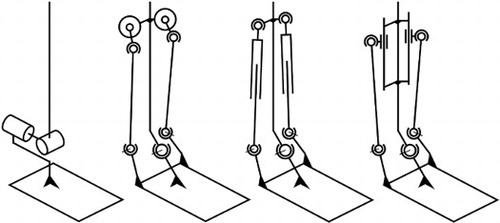
ヒューマノイドロボットは通常、体のバランスと運動慣性を最適化するために、回転アクチュエータとリニアアクチュエータを組み合わせて使用します。これらのロボットの関節には主に3つの中核的な構成があり、ロッドエンドが使用される主要な構成は回転+リンク構成です。
回転+リンク構成:回転アクチュエータをリンク機構と組み合わせたものです。モーターの回転運動を直線運動または往復運動の特定の軌跡に変換します。柔軟性と動的性能を提供し、ヒューマノイドロボットの関節運動に不可欠です。
回転+リニア構成:モーターで駆動される遊星ローラーねじまたはボールねじを統合し、回転運動を大きな推力を持つ直線運動に直接変換します。
回転+回転構成:「モーター+ギアボックス」システムにより純粋な回転出力を実現する構成です。肩や股関節など、大きな角度回転を必要とする関節によく使用されます。ギアボックスにより高いトルク密度とコンパクトなレイアウトを実現します。
これらの中でも、回転+リンク構成はヒューマノイドロボットの関節運動に最も広く使用されており、特に膝関節や足首関節のような屈曲動作の制御に用いられます。
なぜ回転+リンク構成がロッドエンドに理想的なのか?
以下は、ヒューマノイドロボットにおける回転+リンク構成の実装方法を示す2つの図です。
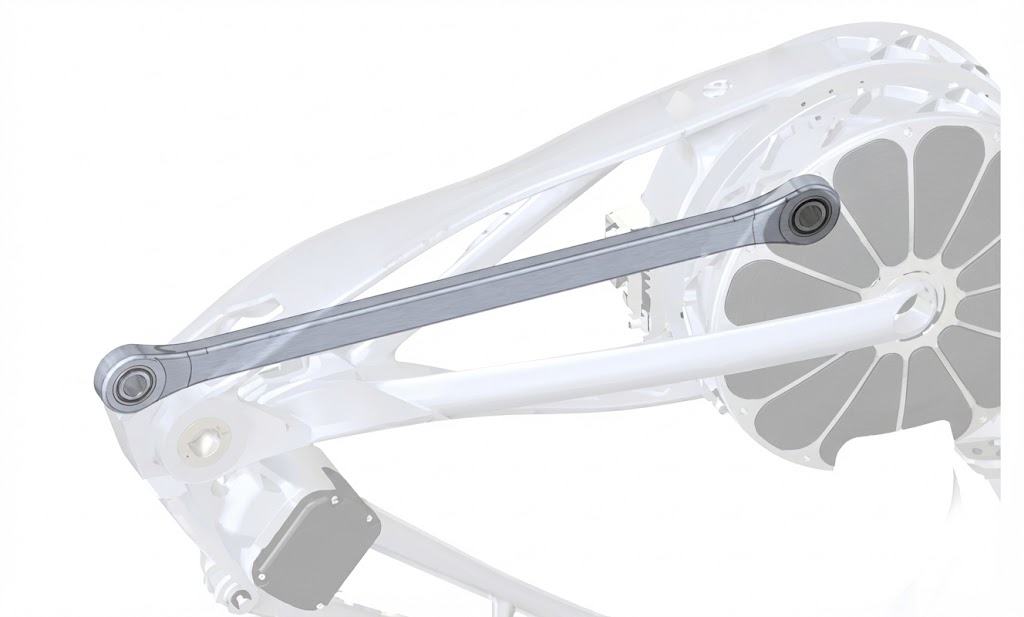
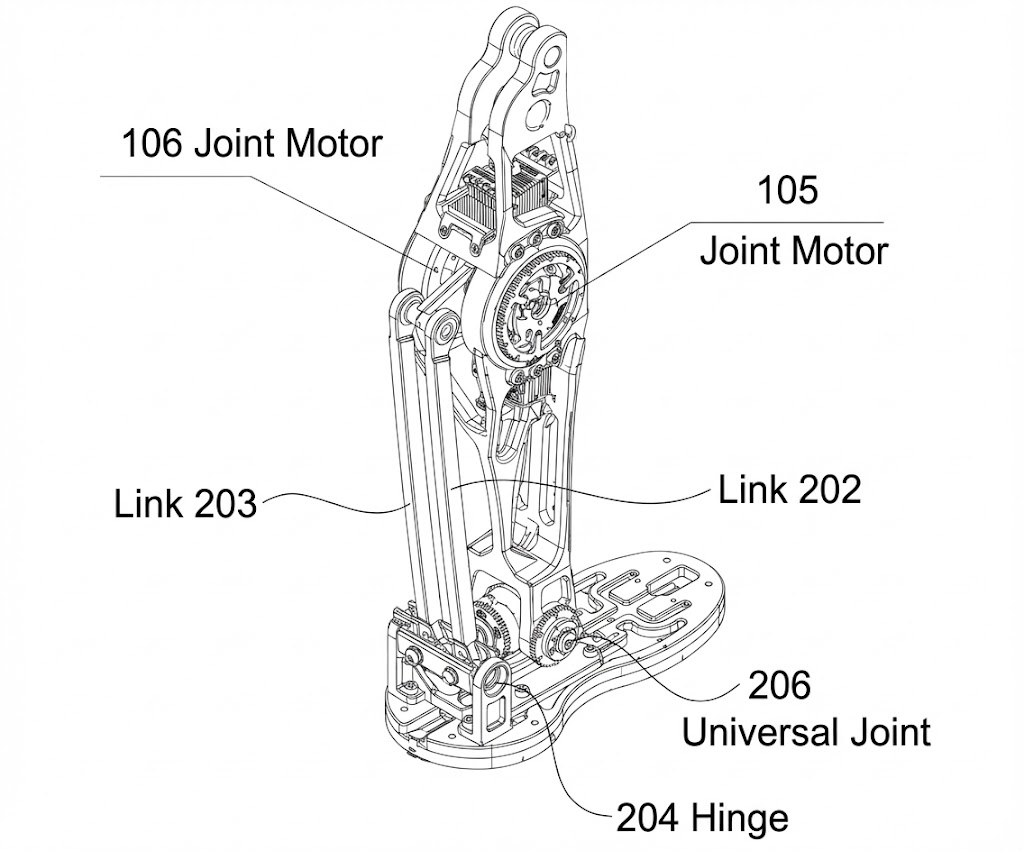
出典:Agibot
回転+リンク構成には、ヒューマノイドロボットに特に適した独自の利点があります。ロッドエンドの主な応用として際立つ理由は以下の通りです:
コンパクトな構造:回転+リンク構成はコンパクトな設計を提供し、大きな可動域が必要とされる狭いスペースに理想的です。これにより、ヒューマノイドロボット内の空間を効率的に利用できます。
二重の機能性:このシステムは駆動部と荷重支持部の両方の役割を果たすため、全体構造が簡素化され、必要な部品数が削減されます。これによりロボットの設計が合理化され、複雑さが軽減されます。
制御された軌跡:回転+リンク機構により、運動の軌跡は高度に制御可能となり、より正確で人間らしい非均一な動きが可能になります。これは、複雑で多様なタスクを実行する必要があるロボットにとって不可欠です。
高トルクと反力への耐性:リンクシステムの剛性構造は、大きなトルクと反力に耐えることができ、さまざまな条件下で安定性を維持し多様な動作を行う必要があるヒューマノイドロボットにとって重要です。
コスト効率:他の構成と比較して、回転+リンクシステムはより費用対効果が高く、多くのロボットアプリケーションで好まれる選択肢となっています。
回転+リニア構成におけるロッドエンドの応用
以下は、次のロボットに使用されている回転+リニア構成を示す図です:XPeng Ironのアーム、脚、大腿部。
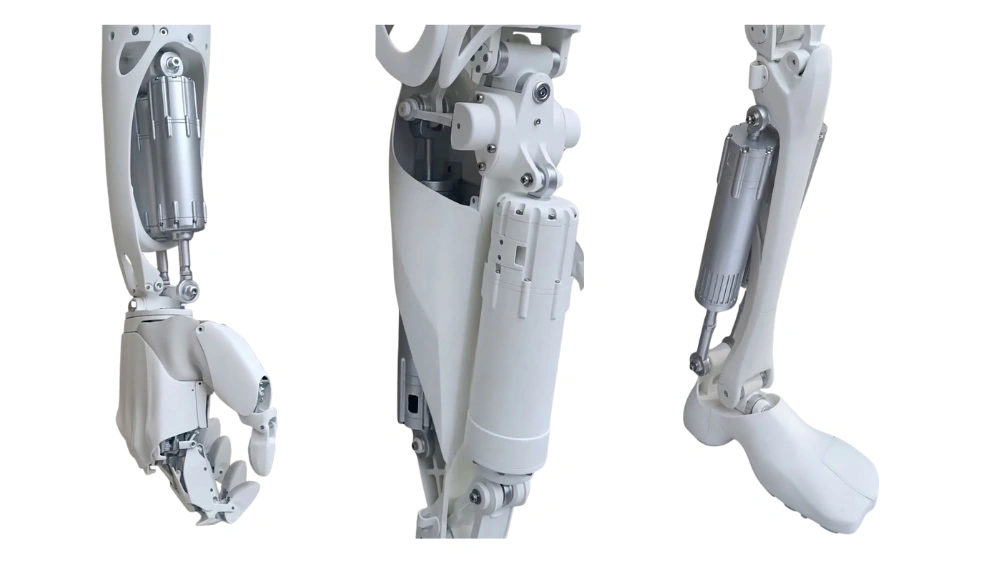
回転+リンク構成がヒューマノイドロボットにおけるロッドエンドの主な応用である一方、回転+リニア構成も一部の部品でロッドエンドを使用しています。この構成は、同じ駆動ユニット内に回転と直線の両方の運動自由度を統合し、高負荷・安定性・柔軟性・知覚フィードバックを必要とするタスクに適しています。
回転+リニアシステムには、いくつかの顕著な利点があります:
空間効率:コンパクトなスペースでより長く強力なアクチュエータを使用できることで、より優れた出力が得られます。これは、重い物体を持ち上げたり、動的な動作中にバランスを維持したりする必要があるヒューマノイドロボットにとって極めて重要です。
セルフロック機能:このシステムのリニアアクチュエータはセルフロックするように設計できるため、動作中のエネルギー効率と安定性が向上します。
拡張された機能性:システムの設計により、上腕の推力向上(上腕二頭筋の模倣)、手の動きの自由度向上、そして視覚フィードバックシステムにおける前腕の干渉低減が可能になり、ロボットの視覚位置決め精度が向上します。
ロッドエンドが不要な場合:回転+回転構成
以下は、次のロボットの構造レイアウトです:Agibot X1ヒューマノイドロボット完全に回転ベースの関節アーキテクチャが複数の関節モーターを積み重ね、多自由度の運動を実現する仕組みを示しています。
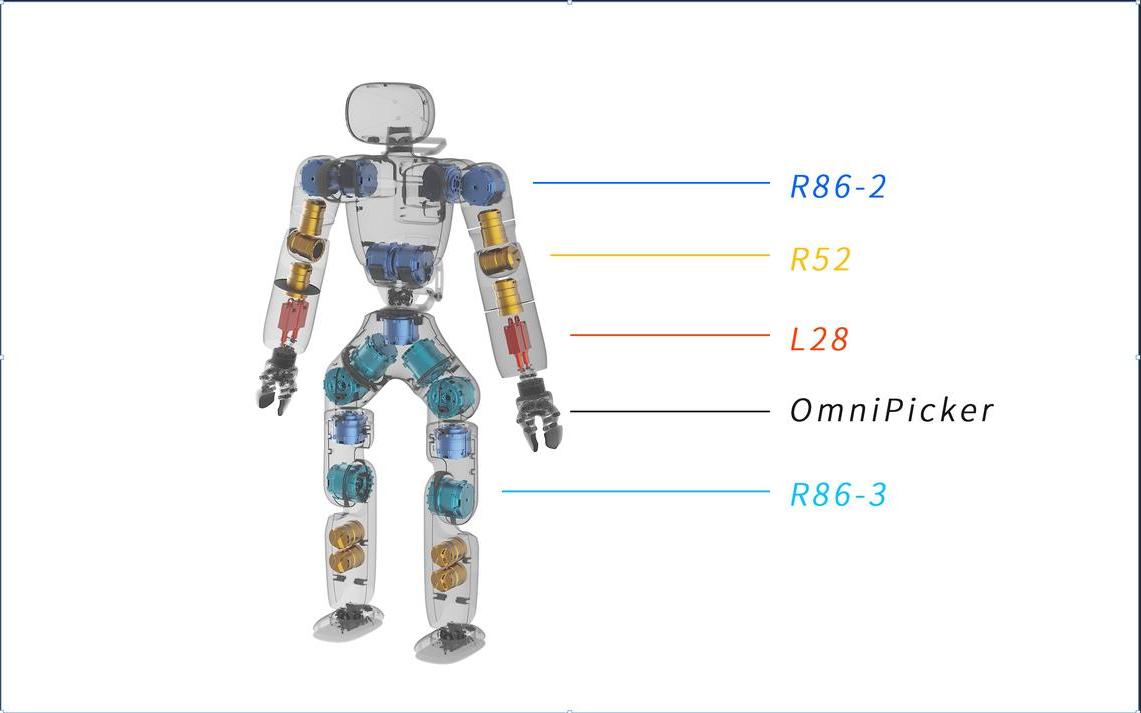
一方、回転+回転構成では通常、ロッドエンドは必要ありません。この構成は、複数の回転アクチュエータ(通常はサーボ)を直列に接続して多自由度関節を形成するものです。各アクチュエータは1つの回転自由度を制御し、アクチュエータ間には固定の拘束があります。
回転+回転構成の主な利点は、高い自由度を提供できることで、2〜3の自由度を持つ複合関節の構築が可能になることです。この構成では、各自由度が独立した回転制御を持つことができ、運動の高い分離性を実現します。
しかし、回転+回転構成にはいくつかの欠点もあります:
高い消費電力:複数のモーターを同時に稼働させると消費電力が増加し、特にエネルギーが重視される用途では非効率になる可能性があります。
慣性の増加:複数のモーターを組み合わせたシステムは回転慣性を増大させ、動的性能や動作速度に悪影響を及ぼす可能性があります。
結論
ロッドエンドはヒューマノイドロボットにおける極めて重要な構成要素です。特に回転+リンクシステムのような構成では、駆動機構と荷重支持機構の両方として機能します。制御された、柔軟で人間らしい動きを実現する能力により、ヒューマノイドロボットの高性能でダイナミックな運動の実現に不可欠な存在となっています。ロボットの関節運動における効率的でコスト効果の高いソリューションへの需要が高まるにつれ、ヒューマノイドロボティクスの進化とともにロッドエンドの役割はますます拡大していくと期待されます。