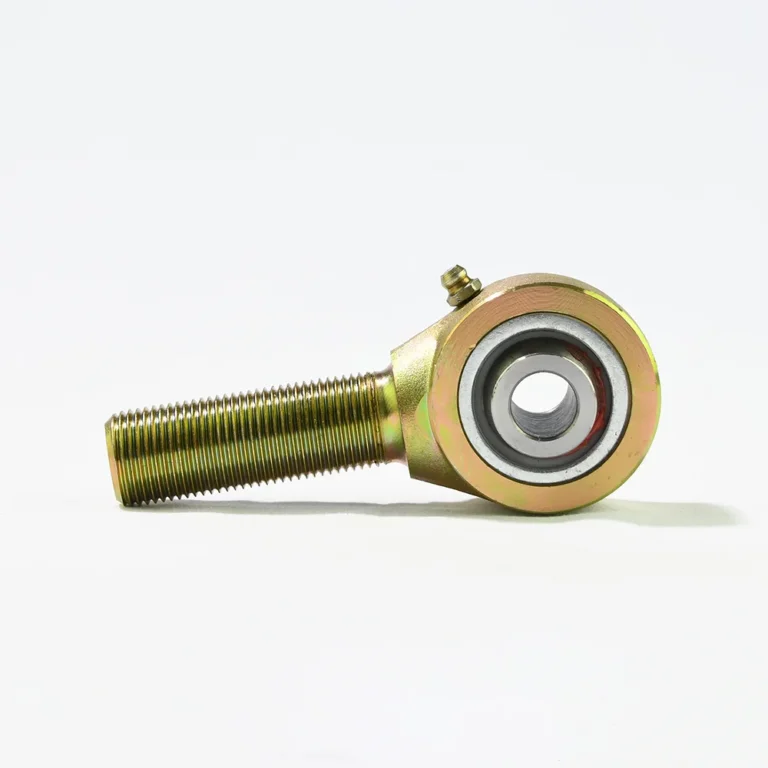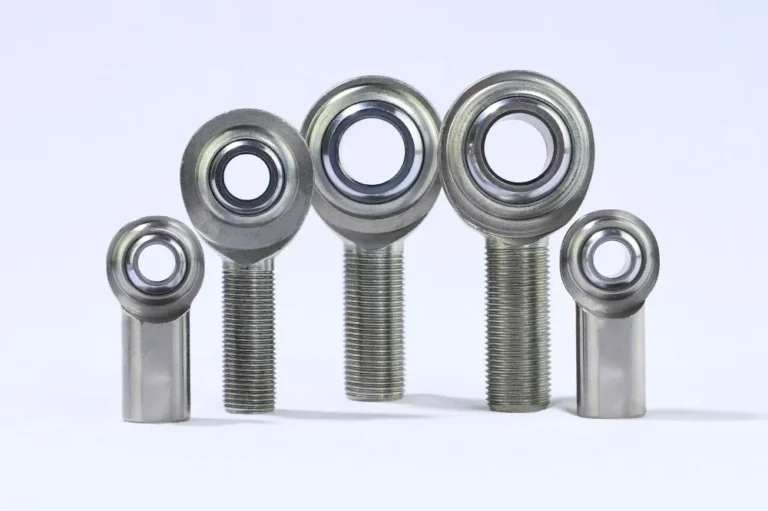

ヒューマノイドロボットに関する議論は、人工知能(AI)、ディープラーニング、モーションプランニングに集中しがちです。しかし、これらのロボットが複雑な動作を実行できるようにする機械部品も、同様に重要です。その重要な部品の一つがロッドエンド(ハイムジョイントとも呼ばれます)です。これらの機械ジョイントはヒューマノイドロボットの関節動作の中心であり、各関節における滑らかで人間らしい動きを実現します。
機械設計、調達、購買の専門家にとって、典型的なロボットに必要なロッドエンドの正確な数量を見積もることは極めて重要な計算です。ロッドエンドは、性能、製造コスト、長期的なメンテナンス要件に影響を与える中核部品です。ここでは技術的な必要性を分析し、現在の業界の設計慣行に基づいて数量を推定します。
ヒューマノイドの関節動作におけるロッドエンドの役割
標準的なモーターを使用する際に、なぜ特定の種類のベアリングが必要なのでしょうか?ロボットの動きは単純な単軸回転であることはまれだからです。人間の解剖学的構造を模したヒューマノイドの関節は、標準的な転がり軸受では効果的に対応できない、多方向の複雑な荷重に耐えなければなりません。
従来の転がり軸受は単軸の回転しかサポートしません。一方、球面すべり面を備えたロッドエンドは、傾き、角度ずれ、重い多方向荷重に同時に対応できます。この自動調心特性は、ロボット工学において正確で滑らかな動きを実現するための基本です。
この部品は、多くの場合「回転+リンケージ構成」に組み込まれます。回転アクチュエータ(モーター)がマルチリンケージ機構に接続される場合、柔軟なピボットポイントが不可欠です。ロッドエンドはこの堅牢で柔軟な接続を提供し、回転動力を正確で複雑な直線運動や揺動運動に変換します。特に、動きが高度に非線形となる膝や足首などの関節で重要です。
主要な関節の分析
ロッドエンドの総需要は、ロボットの自由度(DOF)と運動学的構造、とりわけヒューマノイドロボット設計においてアクチュエータリンケージが実装される箇所によって根本的に決まります。
業界分析と先進的な二足歩行ロボット設計の観察に基づき、主要な関節について推定数量を導き出すことができます。
**注:ロボットの設計は多様であるため、これらの数値は一般的な構造アプローチに基づく、十分にあり得る推定値です。
上半身:肘と手首
以下はTesla Optimusの肘構造を示す画像です。
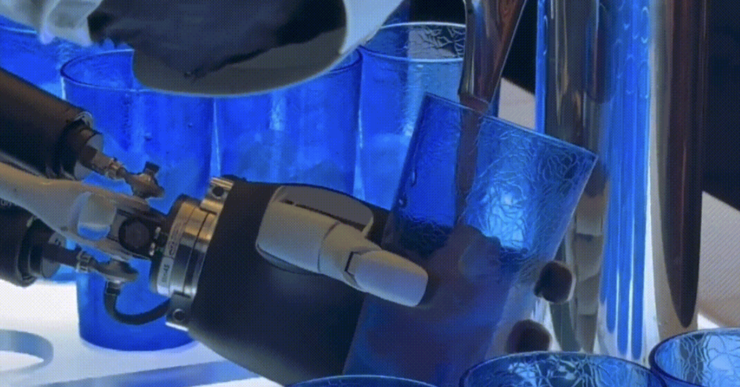
ピッチングとローリング
偏向回転
人間レベルの器用さを実現するには綿密な設計が必要であり、手首はロッドエンドにとって重要な関節部です。
肘関節: 肘1つにつき2個のロッドエンドを使用する可能性があると推定します。コンパクトなスペースで力の特性曲線を最適化するために、リンケージシステムがよく採用されます。
手首関節: この関節は、ピッチング、ヨーイング、左右への偏向といった複雑な多自由度の動きが求められます。人間の手首を機能的に再現する設計には、多方向の力が加わっても柔軟な偏向とバランスの取れた荷重分散を確保するために、約3個のロッドエンドが必要です。
両腕の合計(肘+手首): 2(肘)+ 3(手首)= 1本の腕あたり5個のロッドエンド。
下半身:足首、膝、股関節
下半身の関節は高い衝撃と応力に耐えるため、高いラジアル負荷容量と優れた耐衝撃性が求められます。これらの部位は、ロボット工学における球面すべり軸受の主要な応用分野です。
以下はXPENG IRONの足首と膝の構造を示す画像です。
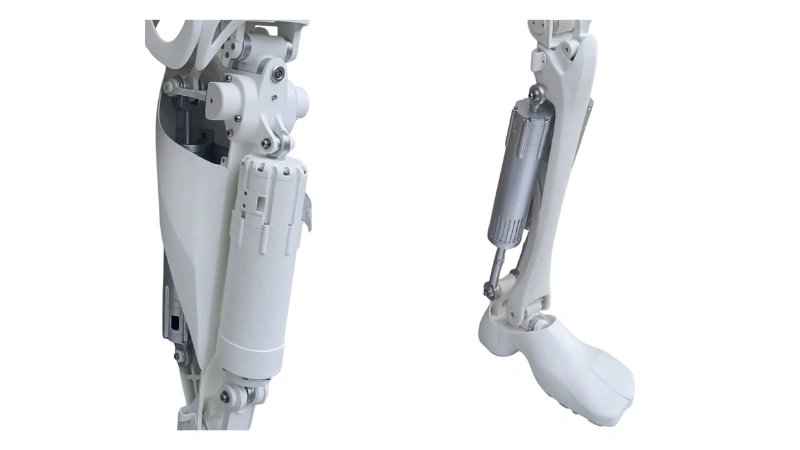
足首関節: 安定性と多方向の地面反力の吸収に不可欠な足首には、多くの場合、2つのリニアアクチュエータ構成(足首あたり3個のロッドエンドが必要)。これによりコンプライアンスと安定性が確保され、二足歩行ロボットに不可欠な機械ジョイントとなります。
- 膝関節: 生体模倣構造やマルチリンケージ機構(先進的な膝の公開分析に見られる)を分析すると、1つの膝関節に最大5個のロッドエンドが使用される可能性があります。この数量は、歩行やしゃがみ込みなどの過酷な動作において、トルク、荷重、軌道を管理する複雑なリンケージ機構を支えます。
以下はXPENG IRONの足首と膝の構造を示す画像です。
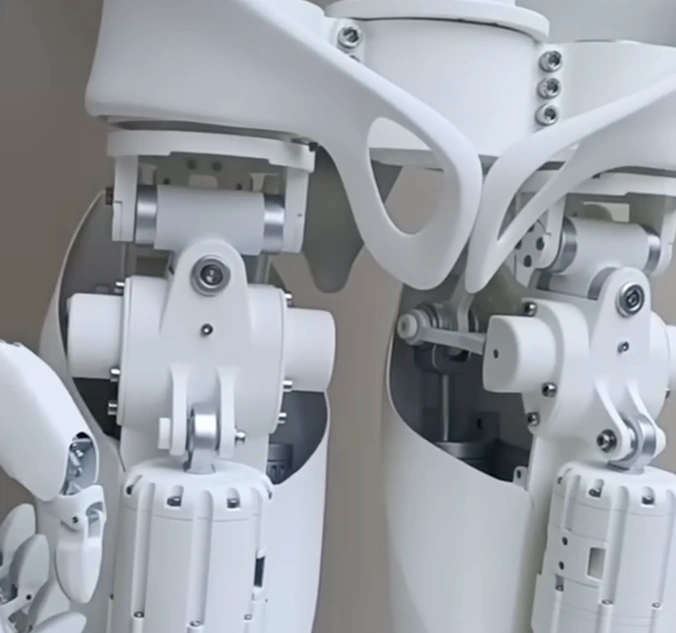
股関節: 中央のピボットとして、股関節は高い自由度(前後の振り、横への持ち上げ、回転)を必要とします。リンケージ構造を採用すると、構造の単純さ、コスト、省スペースの面で利点があります。1つの股関節には3~5個のロッドエンドが組み込まれる可能性が高いです。
指
真のマニピュレーション能力の実現には、複雑なロボットマニピュレータ関節部品が必要です。
指(多指ハンド): 構造の単純さと柔軟性を最大化するためにリンケージソリューションを採用する設計では、個々の指関節に2~4個のロッドエンドが使用される可能性があります。1つのハンドに5本の指を備えるロボットでは、数量は急速に増加します。控えめに見積もっても、指のリンケージポイントごとに2個のロッドエンドと推定します。
妥当な総推定数
この問いに直接お答えすると、「ヒューマノイドロボットには何個のロッドエンドが必要?」 前述の単軸用途の数量に基づき、控えめな推定値をまとめました。これは一つの妥当な運動学モデル(ロングテールキーフレーズ)を表しており、実際の数値はヒューマノイドロボットの具体的な関節設計によって異なります。
| 関節の位置 | 関節あたりの推定ロッドエンド数 | 関節の総数(左+右) | 推定ロッドエンド総数 |
|---|---|---|---|
| 手首 | 3 | 2 | 6 |
| 肘 | 2 | 2 | 4 |
| 膝 | 5 | 2 | 10 |
| 足首 | 3 | 2 | 6 |
| 股関節 | 3 | 2 | 6 |
| 指 (1ハンド5本指) | 2(1本あたり) | 10 | 20 |
| 控えめな小計 | – | – | 52 |
主要な関節とハンドに堅牢なリンケージシステムを採用した1体のヒューマノイドロボットには、控えめに見積もっても約52個のロッドエンドが必要になる可能性があります。
最終的な考察
ここでの主な洞察は、ロッドエンドは小型でありながら、必要数量が多いため(ロボット1体あたり50個以上になる可能性がある)、部品表(BOM)全体の中で重要な部品であり、数十億ドル規模の販売機会を生み出すことになります。
これらの部品を選定する専門家にとって、選定基準は非常に具体的です。ロボットの関節におけるバックラッシュと剛性の高度な制御、優れたラジアル負荷容量、コンパクトな設計が必要です。ロボット工学に適切な自動調心軸受を選択することは、ロボットの関節動作精度と長期的な運転信頼性に直接影響します。
ヒューマノイドロボットの量産(数百万単位へのスケーリング)が近づくにつれ、高品質で耐久性があり、コスト効率の良いロッドエンドへの需要が市場の大幅な拡大を牽引します。これらの部品は、次世代ロボティクスの高度な能力を可能にする不可欠な機械的要素です。